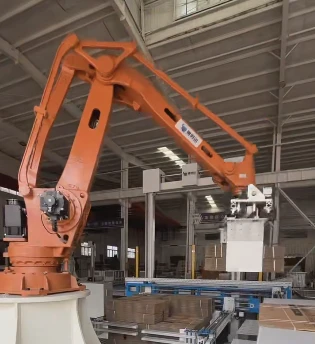
1. Pakas izmēru novirzes un mehānisko risku klasifikācija
Automatizētajā sekundārajā iepakošanā un līnijas{0}}beigu-loģistikā ienākošie materiālie pārkāpumi ir galvenais darbības traucējumu avots. Iepakojumi reti pilnībā atbilst nominālajiem CAD izmēriem ražošanas pielaides, apkārtējās vides mitruma svārstību un produkta iekšējās nobīdes dēļ. Lai novērstu šīs novirzes, ir nepieciešamas specializētas aprīkojuma konfigurācijas.
1.1. Īpašas materiālu un defektu klasifikācijas
Izliektas kartona un gofrētās kastes
- Fiziskais iemesls:Apkārtējās vides mitruma svārstības izraisa atšķirīgu mitruma uzsūkšanos starp gofrētā kartona iekšējo un ārējo apšuvumu, izraisot lokšņu deformāciju.
- Mehāniskās sekas:Izliekta kastes augšējā virsma veido ne-plakanu kontakta zonu, kas neļauj vakuuma piesūcekņiem izveidot hermētisku blīvējumu, kā rezultātā rodas pacelšanas kļūmes vai paka nokrīt -vidēji.
Pārpildīti-maisi un izspiedušās kartona kārbas
- Fiziskais iemesls:Tilpuma pārmērīga{0}}izplešanās notiek, kad iekšēja produkta nogulsnēšanās vai gāzes aizķeršanās liek tvertnes plakanajām vertikālajām sienām iegūt izliektu formu.
- Mehāniskās sekas:Izliektas paketes novirza aprēķināto smaguma centru un izmaina fizisko nospiedumu, kā rezultātā sānu-skavas satvērēji izdara nevienmērīgu spiedienu, izraisot skursteņa novirzes.
Lineārās izmēru novirzes
- Fiziskais iemesls:Kumulatīvās griešanas, skaldīšanas un locīšanas pielaides iepriekšējās kastes ražošanas laikā rada atšķirības gatavo iepakojuma vienību absolūtajā garumā, platumā un augstumā.
- Mehāniskās sekas:Standarta fiksētās-koordinātu atlases-un-izvietošanas programmas nespēj kompensēt strukturālās izmēra izmaiņas, izraisot fiziskas sadursmes vai uzkrāšanās spraugas paletes slānī.
Nevienmērīgs produkta svara sadalījums
- Fiziskais iemesls:Asimetriska iekšējā produktu izvietošana vai šķidruma pārvietošana šķidruma tvertnēs rada iekšēju masas nelīdzsvarotību.
- Mehāniskās sekas:Liela ātruma-leņķiskās rotācijas laikā, ko veic robotizētā roka, nevienmērīga masa rada negaidītus griešanās momentus (M=F * d), kas pārsniedz servomotoru iepriekš iestatītos griezes momenta ierobežojumus.
1.2. Iepakojuma defektu un sistēmas ietekmes kvantitatīvā analīze
| Defekta apzīmējums | Izmērāms izmēru pielaides diapazons | Primārais mehāniskais bojājuma punkts | Tieša ietekme uz kraušanas stabilitāti |
| Virsmas deformācija/ieliekums | >5 mm novirze no patiesās horizontālās plaknes 300 mm laidumā. | Vakuuma krūzes blīvējuma kļūme gaisa apvada dēļ krūzes perimetrā. | Augsts iepakojumu nomešanas risks; nepilnīgi palešu slāņi trūkstošo vienību dēļ. |
| Sānu sienas izliekums / izliekums | Izplešanās no +8mm līdz +15mm, pārsniedzot nominālā platuma specifikācijas. | Mehāniskā satvērēja izslīdēšana vai lokāla iepakojuma struktūras saspiešana. | Nestabila kolonnu sakraušana; neregulāri slāņa izmēri, kas pārsniedz standarta palešu robežas. |
| Lineārā garuma / platuma novirze | ±3 mm līdz ±6 mm novirze no nominālās kastes projektiem. | Neprecīzs centra{0}}punkta aprēķins ar fiksētiem-pozīcijas beigu{2}}efektoriem. | Atstarpes kļūdu uzkrāšanās slāņos, izraisot rindu pārkares pār paletes malu. |
| Tilpuma augstuma novirze | ±4 mm līdz +8 mm novirze no nominālā vertikālā augstuma. | Robota Z-ass instrumenta priekšlaicīga fiziska saskare vai mehāniska avārija. | Savienojošie slāņi nespēj palikt vienā līmenī, kā rezultātā veidojas slīpa, nestabila kaudze. |
Lasīt vairāk:《Kā samazināt dīkstāves laiku gofrētā kartona kastes rūpnīcā: praktisks ceļvedis
2. Augšupējās mehāniskās centrēšanas un kvadrātošanas sistēmas
Pirms automatizētā materiālu apstrādes šūna mēģina satvert iepakojumu, ienākošā iekārta ir mehāniski jākondicionē, lai samazinātu ģeometrisko novirzi. Paļaušanās tikai uz robotu roku, lai labotu fiziskos novirzes, samazina cikla efektivitāti. Integrētas augšpuses mehāniskās korekcijas sistēmas nodrošina atkārtojamas atlases koordinātas.
2.1. Mehāniskās korekcijas iekārtu tehniskās specifikācijas
Pneimatiskās sānu kvadrātveida plāksnes
- Darbības mehānisms:Divas pretējās plāksnes, ko darbina dubultās-darbības pneimatiskie cilindri, saspiež ienākošo paku pa tā platuma asi, pirms tā nonāk savākšanas zonā.
- Inženiertehniskā funkcija:Šī sistēma saspiež nedaudz izspiedušās sānu sienas un liek izliektajiem kastes stūriem atgriezties īstā taisnstūrveida orientācijā (90 grādu leņķi), atiestatot struktūras bāzes līniju.
V-Groove centrēšanas rullīšu konveijeri
- Darbības mehānisms:Bloķējoši, leņķveida veltņi, ko darbina kopīga līnijas vārpsta, fiziski virza ienākošos iepakojumus pret konveijera ceļa absolūto garenisko viduslīniju.
- Inženiertehniskā funkcija:Tas novērš sānu pozīcijas novirzes (Y-ass novirze), ko izraisa augšteces joslu saplūšana, nodrošinot paketes centra punkta līdzību ar robota mācīto uztveršanas koordinātu.
Proporcionālā spiediena vārsta regulēšana
- Darbības mehānisms:Elektroniskie proporcionālie vārsti (0,1 MPa līdz 0,6 MPa) dinamiski regulē pneimatisko spēku, kas tiek pielikts kvadrātveida plāksnēm, pamatojoties uz konkrēto materiāla recepti.
- Inženiertehniskā funkcija:Tas ļauj sistēmai pielietot augstu spiedienu uz kvadrātveida smagām, dubultsienu{0}}kastēm, vienlaikus automātiski samazinot spiedienu plānā iepakojumā, lai novērstu struktūras saspiešanu.
Mehāniskie augšējo spiediena slāpēšanas stieņi
- Darbības mehānisms:Mehāniskais rullīšu stienis ar regulējamu augstumu- pieliek pastāvīgu vertikālu lejupvērstu spēku (15 N līdz 40 N) ienākošo paku augšpusē.
- Inženiertehniskā funkcija:Šis fiziskais ierobežojums saplacina augšupvērsto-izvirzītos atlokus vai augšējās-virsmas iedobumus tieši pirms vakuuma savākšanas cikliem, nodrošinot veiksmīgu piesūcekņa ieslēgšanos.
2.2. Kalibrēšanas parametri iepriekšējās izlīdzināšanas mašīnām
| Mehāniskā sastāvdaļa | Standarta darbības parametrs | Regulēšanas diapazons / ierobežojums | Mērķa inženierijas metrika |
| Kvadrātveida cilindra gājiens | Nominālais pagarinājums 150 mm | ±25 mm mehāniskās robežas | Izlīdzināšanas precizitāte ±1,0 mm robežās no patiesās viduslīnijas. |
| Proporcionālais vārsta spiediens | 0,4 MPa standarta kartona kastēm | Digitālais diapazons no 0,1 MPa līdz 0,6 MPa | Strukturālās deformācijas novēršana zem 1,5 mm. |
| Virszemes stieņa klīrenss | Nominālais kastes augstums -2mm | Vertikālais gājiens no 100 līdz 600 mm | Absolūti plakana plakana virsmas prezentācija vakuuma krūzēm. |
| Konveijera vadotnes platums | Nominālais kastes platums +5mm | 200 mm līdz 800 mm manuālais/automātiskais platums | Sānu šķībuma novēršana; šķībuma leņķis < 0,5 grādi. |
Lasīt vairāk:《Kā uzturēt pneimatisko bremžu pneimatisko bremžu statīvu
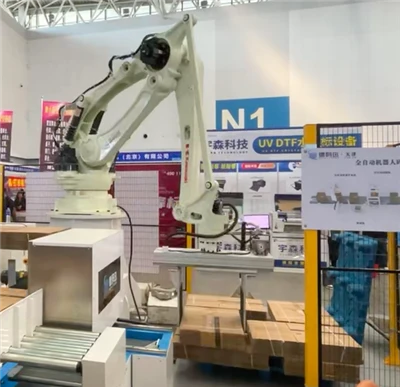
3. --Arm Tooling (EOAT) dizaina un fiziskās kompensācijas beigas
Kad fiziskās pakotnes novirzes iziet cauri augšpus mehāniskās korekcijas vienībām, tās pilnībā neatrisinot, tviņš-no-Arm Tooling (EOAT) beigasfiziski jāpielāgojas atlikušajām ģeometriskajām kļūdām. Pielāgoti-inženierijas instrumenti novērš nokrišanu un detaļu bojājumus.
3.1. Papildu mehānisko instrumentu konfigurācijas
Atsperes-piekare un peldošie mehānismi
- Dizaina konfigurācija:Galvenā instrumenta priekšējā plāksne savienojas ar robota montāžas atloku, izmantojot augstas-precizitātes lineārās virzošās vārpstas, kuras ieskauj smagas-tērauda atsperes.
- Funkcija:Šis mehāniskais peldošais izvietojums nodrošina vertikālo atbilstību no +15mm līdz +30mm gar Z-asi. Ja iepakojums ir garāks par nominālajām specifikācijām, atsperes saspiežas, lai absorbētu fizisko triecienu, aizsargājot robota iekšējās pārnesumkārbas no trieciena slodzes.
Pielāgoti mehāniskie satvērēja pirksti ar atbalsta malām
- Dizaina konfigurācija:Lieljaudas-stingras tērauda vai alumīnija sānu-skavas pirksti ir aprīkoti ar augstas-berzes poliuretāna spilventiņiem un mehāniski apstrādātu apakšējo atbalsta lūpu.
- Funkcija:Veicot uzdevumus kā īpašukartona kastes robotizētais paletieris, instruments balstās uz sānu iespīlēšanas spēka un pozitīva mehāniskā atbalsta kombināciju no apakšas. Pat ja kastē ir izteikts sānu izliekums vai novājināta struktūras integritāte, apakšējā dzega fiziski atbalsta svaru, neļaujot iepakojumam izslīdēt ātrās ass-4 un ass-6 rotācijas laikā.
Neatkarīga kontrol-vārstu vakuuma sistēma (silfona tipa piesūcekņi)
- Dizaina konfigurācija:Vairāku -konvolūcijas silikona silfonu krūzes ir savienotas pārī ar atsevišķām daudzpakāpju Venturi vakuuma kasetnēm vai neatkarīgiem lodveida- pretplūsmas vārstiem.
- Funkcija:Elastīgā silfona konstrukcija ļauj atsevišķiem piesūcekņiem neatkarīgi izplesties vai saspiesties līdz 25 mm, lai tie atbilstu izliektām, slīpām vai nelīdzenām kastes augšējām virsmām. Ja konkrētā krūze saskaras ar nelabojamu spraugu un to neizdodas noslēgt, tā neatkarīgais pretvārsts automātiski noblīvē gaisa ceļu, saglabājot pilnu sistēmas vakuuma spiedienu pāri atlikušajām darbības krūzēm.
3.2
| Iepakojuma raksturojums | Ieteicamā instrumentu konfigurācija | Primārais strukturālais materiāls | Maksimālā svara ietilpība |
| Izliektas virsmas / mainīgi augstumi | Silfona vakuuma spilventiņi ar neatkarīgiem pretvārstiem un Z-ass atsperes piekari. | Anodēta alumīnija/silikona krūzes | Līdz 45 kg vienā atsevišķā savākšanas ciklā. |
| Smags sānu izliekums / liels svars | Mehāniski sānu-spīlēšanas pirksti ar apakšējām-atbalsta dzegām un proporcionālu spēka vadību. | Strukturāls oglekļa tērauds / poliuretāns | Kravnesība līdz 120 kg. |
| Neprognozējamas lineāras pēdas | Kombinācijas rīks: augšējā vakuuma matrica, kas savienota pārī ar paš{0}}centrējošiem pneimatiskajiem sānu{1}}pārslēdzējiem. | Aviācijas klases alumīnija sakausējums | Kopējā iepakojuma masa līdz 65kg. |
| Trausls / zems ECT kartons | Augstas-virsmas-laukuma zemas-vakuuma plāksnes, kurās tiek izmantoti augstas-plūsmas reģeneratīvie pūtēji. | Mehāniski apstrādāts Delrin/Closed{0}}Cell Foam | Līdz 30 kg mīkstas{1}}kraušanas ierobežojums. |
Lasīt vairāk:《Kas ir gofrēšanas mašīnu savienotājs? Pragmatisks ievads kastes rūpnīcu vadītājiem

4. Sensoru integrācija un PLC vadības automatizācija
Ja ar mehāniskiem un instrumentu risinājumiem nepietiek, lai apstrādātu ārkārtējas izmēru novirzes, ir nepieciešama reāllaika elektroniskā sensora atgriezeniskā-reālā laika atgriezeniskā saite un dinamiski PLC vadības algoritmi, lai pielāgotu sistēmas kustības.
Elektroniskās un programmatūras vadības metodes
Laiks-no-lidojuma (ToF) lāzera attāluma profilētājiem
- Īstenošana:Lāzera attāluma sensori ir uzstādīti tieši uz EOAT rāmja vai piekārti virs ienākošā konveijera savākšanas stacijas.
- Loģika:Sensors mēra precīzu attālumu līdz iepakojuma augšējai virsmai pirms savākšanas cikla sākuma. PLC apstrādā šos datus, lai dinamiski nobīdītu Z-ass mērķa koordinātu, novēršot sadursmes ar pārāk-piepildītām vai īpaši augstām pakotnēm.
Griezes momenta ierobežojuma kontrole un aktīvā servo strāvas uzraudzība
- Īstenošana:Robota kontrolieris nepārtraukti uzrauga visu asu servomotoru elektriskās strāvas patēriņu, izmantojot slēgtas -cilpas atgriezeniskās saites cilpas.
- Loģika:Ja satvērējs saskaras ar neparedzētu fizisku šķērsli, ko izraisa deformēts vai nepareizi novietots iepakojums, servo strāva nenormāli palielinās. Kontrolieris uzreiz nosaka šo griezes momenta smaili, aptur ass kustību milisekundēs un aktivizē drošu atkopšanas secību, lai novērstu komponentu bojājumus.
PLC matrica{0}}Pārbīde un dinamiskā koordinātu pielāgošana
- Īstenošana:Sistēmas loģiku apstrādā ātrdarbīgs -rūpnieciskais PLC (piemēram, Siemens S7-1500 vai Beckhoff TwinCAT), kas savienots ar EtherCAT vai Profinet lauka kopnes tīklu.
- Loģika:Sistēma reāllaikā mēra ienākošo vienību fiziskos izmērus. Ja iepakojuma garums atšķiras no nominālvērtībām, PLC programmatūra automātiski maina izvietojuma koordinātas (XunYnobīdes) pašreizējam slānim, novēršot atstarpes vai paletes pārkari.
Lasīt vairāk:《Papīra splicer IA 2026: grūtā finanšu matemātika aiz automātiskajām rullīšu izmaiņām
5. Piegādātāju piegādes standarti un tehniskais pēc-pārdošanas atbalsts
Lai efektīvi pārvaldītu pakotnes izmēru novirzes, ir jāiegulda spēcīgā,{0}}pārbaudītā aparatūrā un labi-konstruētā vadības programmatūrā. Zemo-izmaksu iekārtām bieži trūkst struktūras stingrības un programmatūras pielāgojamības, kas nepieciešamas, lai apstrādātu ne-standarta iepakojuma materiālus bez biežām sistēmas apstāšanās.
5.1. Tehniskie atlases kritēriji iekārtu iepirkumam
Strukturālā tērauda biezums un karkasa masa
- Prasība:Galvenajam atbalsta portālam un robotu pamatnes pjedestāliem jābūt izgatavotiem no smaga strukturālā oglekļa tērauda (minimālā Q235B vai Q355B klase) ar sieniņu biezumu, kas nav mazāks par 8 mm līdz 12 mm.
- Pamatojums:Liela konstrukcijas masa efektīvi slāpē vērpes spēkus un spēcīgas vibrācijas, kas rodas, ja smagas, neregulāras formas iepakojumi izraisa pēkšņas pārslēgšanās korekcijas, veicot lielas{0}}ātruma kustības.
Atveriet-Architecture PLC Software Frameworks
- Prasība:Izvairieties no patentētas, bloķētas vadības programmatūras. Iekārtas ražotājam ir jānodrošina pilnībā pieejams, labi{1}}dokumentēts PLC kāpņu loģika vai strukturēta teksta avota kods.
- Pamatojums:Atvērtā piekļuve ļauj rūpnīcas automatizācijas inženieriem pielāgot pielaides robežas, precizēt{0}}noregulēšanas aizkavi un integrēt jaunas sensoru tehnoloģijas, jo iepakojuma materiāla kvalitāte laika gaitā mainās.
Stingri rūpnīcas akcepttestēšanas (FAT) protokoli
- Prasība:Iepirkuma līgumos ir jāpieprasa mašīnu ražotājam veikt visaptverošu rūpnīcas pieņemšanas testu (FAT), izmantojot bojātu materiālu paraugus.
- Pamatojums:Sistēmai ir jāpierāda, ka tā spēj apstrādāt simtiem apzināti deformētu,-ne-norādītu un pārāk-aizpildītu produktu paraugu nepārtrauktu darbību ar maksimālo ātrumu, neizraisot drošības vai nomešanas kļūdas, pirms iekārta ir apstiprināta nosūtīšanai.
5.2. Obligāto iepirkumu kontrolsaraksts sistēmas pircējiem
- Pārbaudiet, vai aprīkojumā tiek izmantoti standarta, globāli pieejami rūpnieciskie komponenti (piemēram, Siemens, Allen-Bradley, SMC, SEW-Eurodrive), lai nodrošinātu ātru vietējo detaļu piegādi.
- Apstipriniet attālās diagnostikas aparatūras moduļu (piemēram, šifrētu VPN maršrutētāju) iekļaušanu, lai rūpnīcas inženieri varētu veikt problēmu novēršanu ārpus vietnes.
- Pieprasīt dokumentāciju, kas apstiprina, ka arm{0}}beigas-arm Tooling (EOAT) ir veikta galīgo elementu analīze (FEA), lai pārbaudītu struktūras integritāti maksimālās lietderīgās slodzes un nobīdes griezes momenta apstākļos.
- Norādiet, ka iekārtas operatora saskarnē (HMI) ir jāiekļauj pakāpeniski grafiski problēmu novēršanas norādījumi, lai ātri atrisinātu kļūdas.
Lai uzzinātu, kā mūsu lieljaudas{0}}rūpnieciskās sistēmas izturas pret sarežģītām materiālu atšķirībām, uzlabo sauso-gala efektivitāti un integrējas ar jūsu esošajām ražošanas līnijām, izpētiet mūsu visaptverošo aprīkojuma portfeli mūsu specializētajā vietnē. Robotiskais paletieriskategorijas lapa. Sadarbība ar pieredzējušuautomātisko robotizēto palešu iekārtu ražotājsnodrošina, ka jūsu automatizētās iepakošanas līnijas nodrošina maksimālu darbības laiku pat tad, ja tiek apstrādāti sarežģīti,-neatbilstoši-iepakošanas materiāli.